[ChatStream] 入出力プロンプトの予期せぬ変更に備え revision は固定する

[ChatStream] 入出力プロンプトの予期せぬ変更に備え revision は固定する
こんにちは。(株) Qualiteg プロダクト開発部です。

GW中に、microsoft/Phi-3-mini-128k-instruct の tokenizer.json が変更になり、プロンプトのパースに失敗し、チャットのストリーミングができなくなる問題が発生しました。

実際には以下の変更がありました
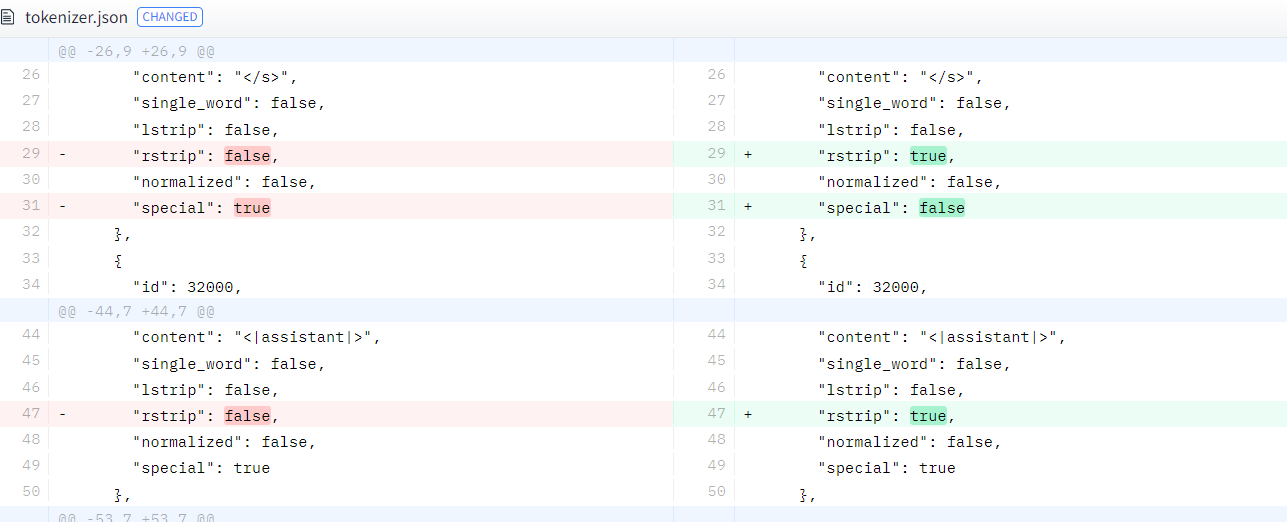
https://huggingface.co/microsoft/Phi-3-mini-128k-instruct/commit/8a362e755d2faf8cec2bf98850ce2216023d178a

もともと、Miscrosoft さんが書いていた記事にあるプロンプトフォーマットと実際のモデルのプロンプトフォーマットが異なっていたため、当社では、実際のモデルにあわせるヒューリスティックな対応をしておりましたが、モデル(\w tokenizer) 側がもとの仕様に近い形に修正してきた模様です。

これによって、当初動作していたプロンプト変換器が動作しなくなるという現象が発生しました。

LLM は「スピードが命!」なので、トークナイザー含め完全にテストされた状態では出てこないのは given condition ですが、モデルがアップデートされるためにプロンプト変換エラーが発生しないよう、 プロダクトでAuto クラスをつかったモデル・トークナイザーの読み込みをするときには revision 付き呼出しをし、その上で、モデルの最新版がでたときに、しっかりテストを回すという運用が好ましいとおもいます。

リビジョン付き呼出しの例

MODEL_REVISION = "8a362e755d2faf8cec2bf98850ce2216023d178a"
model = AutoModelForCausalLM.from_pretrained(
    "microsoft/Phi-3-mini-128k-instruct",
    device_map="cuda",
    torch_dtype="auto",
    trust_remote_code=True,
    revision=MODEL_REVISION,
)
tokenizer = AutoTokenizer.from_pretrained(model_path, revision=MODEL_REVISION)

(リビジョンは コミットID、タグ名 など指定可能)
Read more

【AI×CAD 第5回】CADだけでは伝わらない「なぜ」を残す。設計知の伝承をローカルLLMで始めるための考え方

【AI×CAD 第5回】CADだけでは伝わらない「なぜ」を残す。設計知の伝承をローカルLLMで始めるための考え方

CADには最終的に「何を作ったか」は残るのに、その形にした「なぜ」は形状だけからは分かりません。幾何の事実から問いを立てて設計者に答えてもらい、形状と判断理由を一緒に残す。変更前後の比較も使いながら、設計知の伝承とローカルLLMの活用を業務から考えます。

By Qualiteg コンサルティング
ゼロから作るコーディングエージェント【第1回】「最後までやりきる」が難しい理由と、ターンを回す係と止める係を分ける設計

ゼロから作るコーディングエージェント【第1回】「最後までやりきる」が難しい理由と、ターンを回す係と止める係を分ける設計

コーディングエージェントを自作すると、いちばん難しいのはループを回すことではなく「いつ止めるか」を決めることでした。あるランでは、300ターン中234ターンでツールが1度も呼ばれていませんでした。この数字を出発点に、ターンを回す係と止めてよいか決める係を分け、押し戻しの送り方を直すまでを書きます。

By Qualiteg プロダクト開発部
【AI×CAD 第4回】3Dデータを渡さずにAIに設計をレビューさせる。幾何解析を先に済ませ、LLMには構造化した解析結果だけを渡す

【AI×CAD 第4回】3Dデータを渡さずにAIに設計をレビューさせる。幾何解析を先に済ませ、LLMには構造化した解析結果だけを渡す

機密の3DデータをクラウドAIに上げなくても、設計のAIレビューはできます。CADASのAI所見は、幾何解析エンジンが歯数・連動・穴・フィレットを先に解析し、LLMにはその構造化データ(1KBほど)だけを渡します。実際の所見・送信したJSON・悪用対策まで、実物で解説します。

By Qualiteg コンサルティング
Raspberry Pi Zero Wで外出先からサーボを動かす。ヘッドレスセットアップからハードウェアPWM、WireCanalでの公開まで

Raspberry Pi Zero Wで外出先からサーボを動かす。ヘッドレスセットアップからハードウェアPWM、WireCanalでの公開まで

2017年の初代Raspberry Pi Zero Wにサーボをつなぎ、Windows PCだけでヘッドレスセットアップして、インターネット越しにcurl一発でサーボを動かすまでの全手順です。ソフトウェアPWMで震えるサーボをハードウェアPWMで止め、その差をHTTPのAPIで切り替えられるようにして、WireCanalの無料プランでポート開放なしに公開しました。書き込み184秒・起動5分・切替1秒など、すべて実測値つきです。

By Join us, Michele on Qualiteg's adventure to innovation